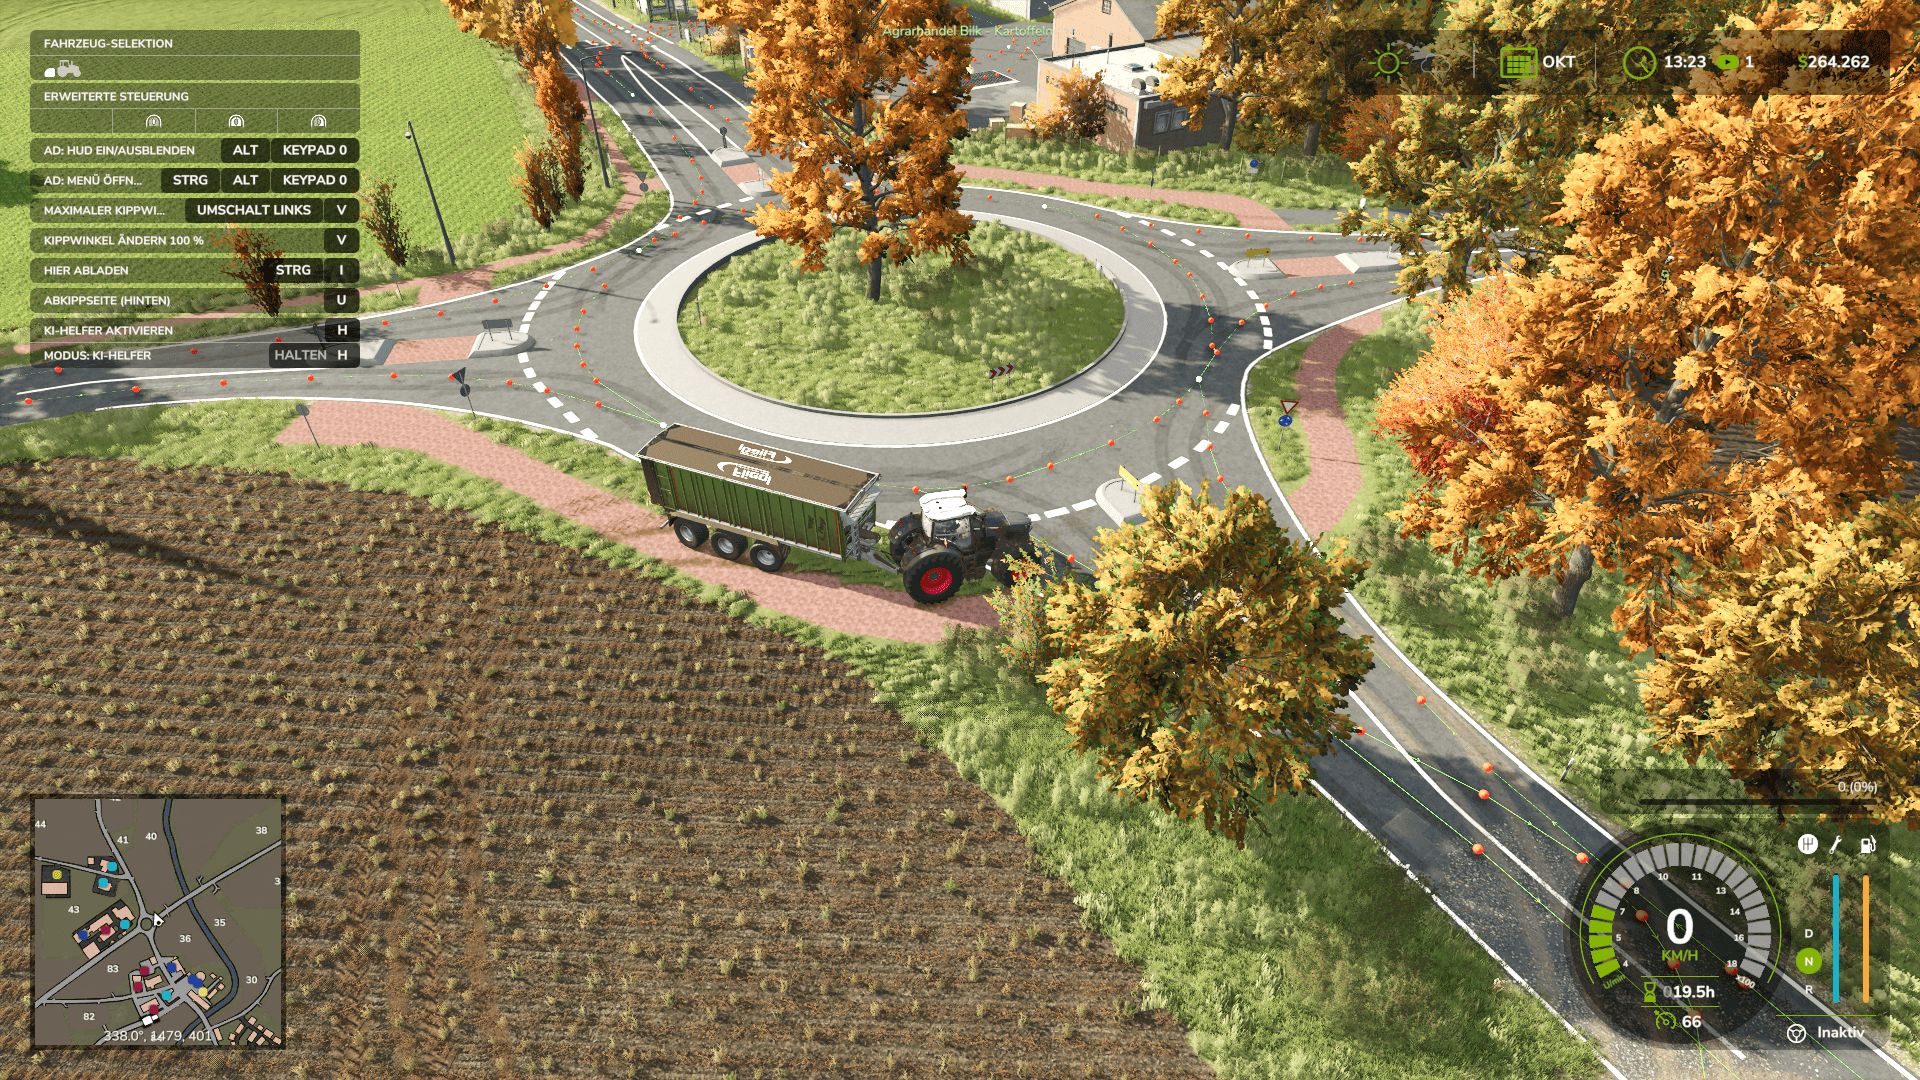
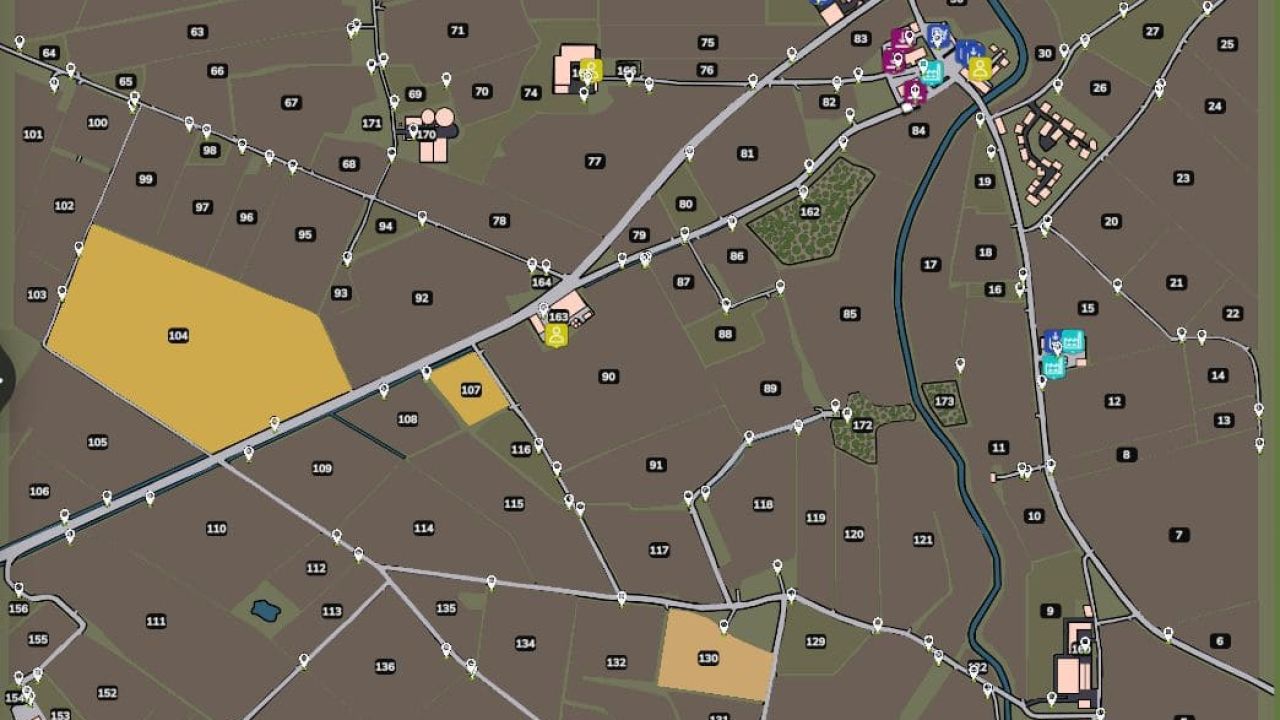
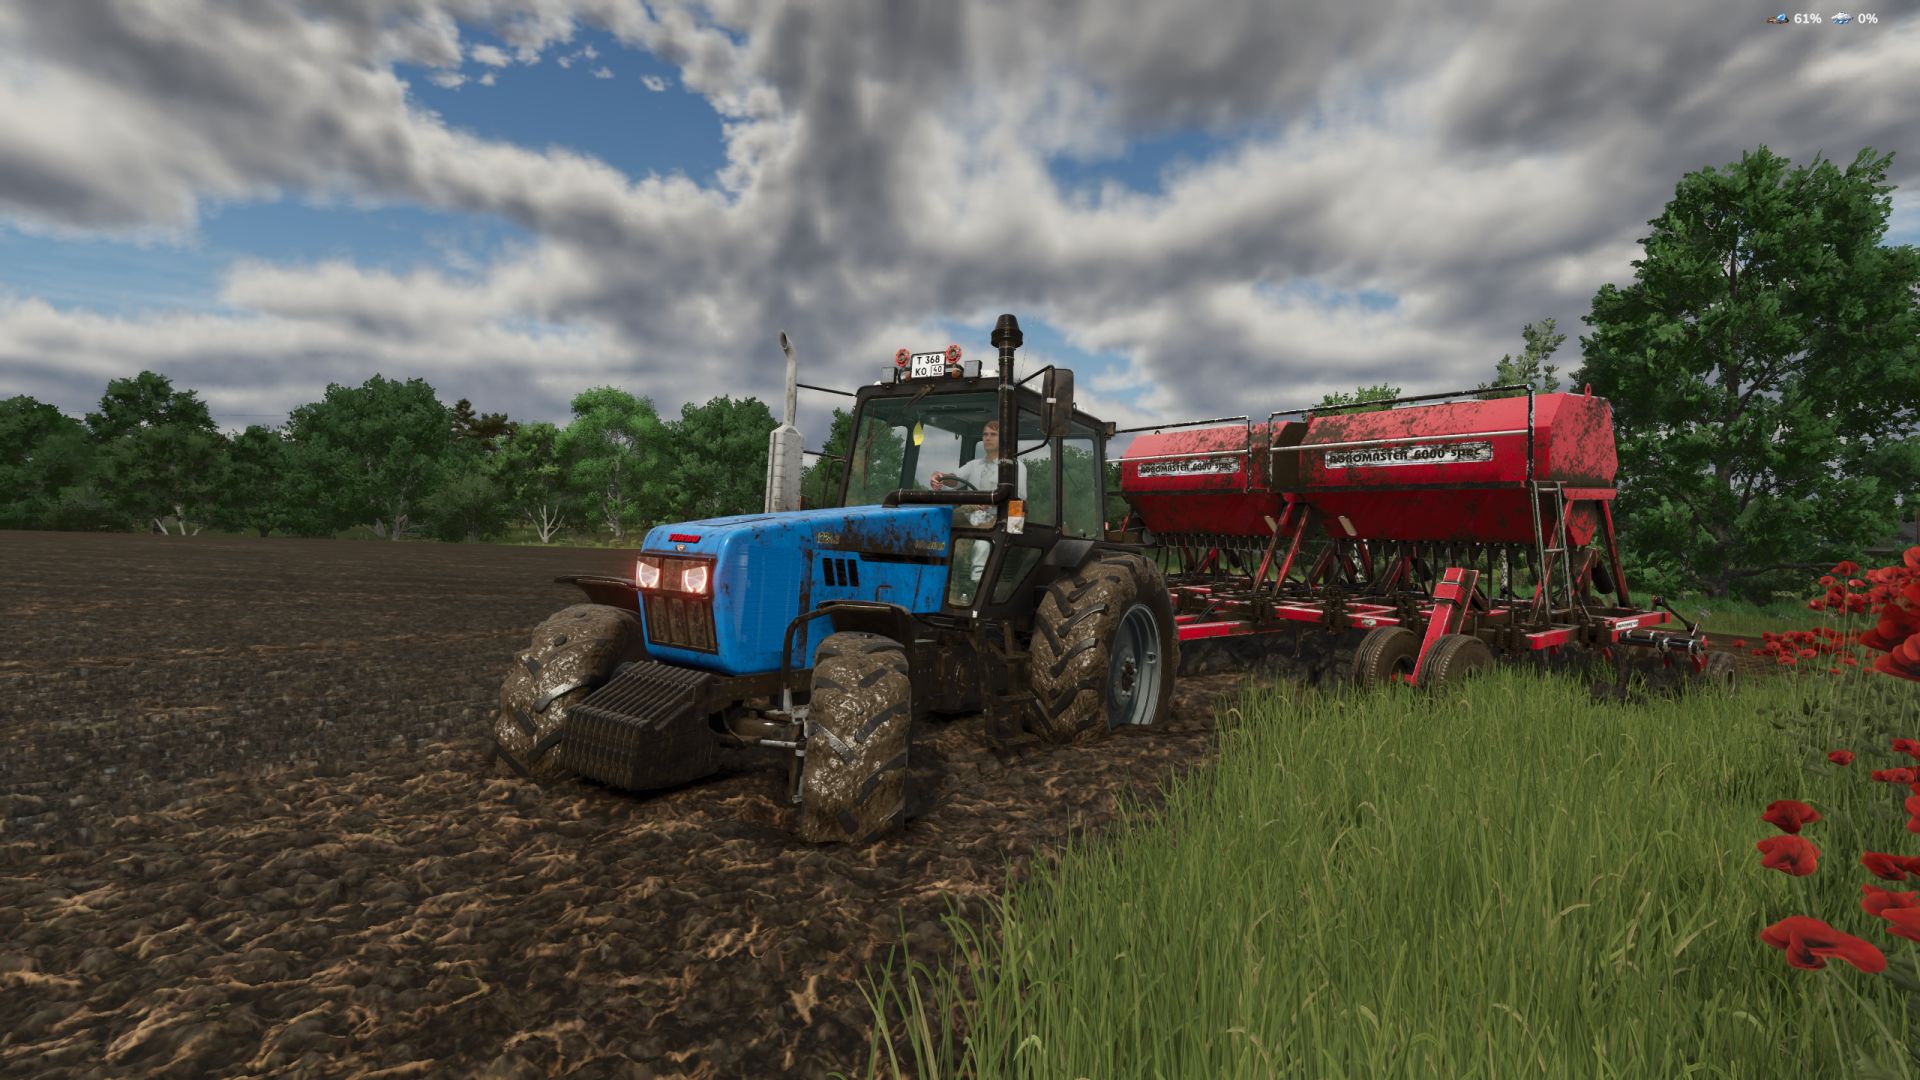
“Bilk” haritası için AutoDrive rotası; tamamen kendi kendine sürülmüş ve test edilmiştir. Fendt 1052 + Fliegl ASW 391 gibi büyük traktör-römork kombinasyonları için tasarlanmıştır. Yolları, tarla girişlerini, üretim tesislerini ve satış noktalarını içerir. İyi eğlenceler!
Bilk için AutoDrive rotası
Günaydın!
Güzel “Bilk” haritası için hazırladığım AutoDrive rotasına gösterdiğiniz ilgi için teşekkür ederim.
Bu site sayesinde sayısız modu kullanabildikten sonra, şimdi de bir şeyler geri verme zamanı geldi.
Rotanın tamamını bizzat kendim sürdüm ve ardından kapsamlı şekilde test ettim. Referans araç olarak Fliegl ASW 391 römorklu bir Fendt 1052 traktör kullandım.
Neden özellikle bu kombinasyon? Çok basit: Bu, oyunumda en sık kullandığım ve muhtemelen bu haritada da düzenli olarak kullanacağım traktör-römork kombinasyonlarından biri. Aynı zamanda kombinasyonun boyutu, daha büyük makineler için bile yeterince geniş rotalar oluşturmak adına iyi bir temel sağlıyor. Çift tekerlekli biçerdöverleri burada tavsiye edemem; bunun nedenlerinden biri de bu senaryoyu test etmemiş olmamdır.
kurulum
Dahil edilen .xml dosyalarını ilgili kayıtlı oyun klasörüne kopyalayın.
Tedbir amacıyla, önceden mevcut AutoDrive yapılandırmanızın yedeğini alın.
Gerekirse mevcut dosyaları değiştirin.
Oyunu başlatın ve yola çıkın.
İlgili kayıtlı oyun klasörü genellikle şurada bulunur:
Dokumente\My Games\FarmingSimulator2025\savegameXX
Yeni bir oyun kaydı oluştururken, bu rota daha sonra içe aktarılacaksa AutoDrive’ın otomatik rota oluşturma özelliği kullanılmamalıdır.
Rota ağı hakkında bilgiler
Rotayı oluştururken mümkün olduğunca çok farklı araç kombinasyonunu göz önünde bulundurmaya çalıştım. Ancak referans araç kombinasyonum nispeten büyük, uzun ve geniş olduğundan bazı özel noktalar var:
Araç boyutu ve virajlar
Bazı virajlar ve tarla girişleri yukarıda bahsettiğim araç kombinasyonu için tasarlanmıştır ve bu nedenle oldukça geniş bir manevra payıyla geçilir.
Çok daha küçük araçlarda — örneğin küçük bir kültivatöre sahip kompakt bir traktörde — AutoDrive gereksiz yere geniş bir hat seçebilir. Bu kasıtlıdır ve tersine, daha büyük araçların da rotada en az sorunla ilerleyebilmesini sağlar.
Tarla girişleri ve tarla çalışmaları
Rotayı kendim oynadığım şekilde oluşturdum:
Araç kombinasyonumu ilgili tarla girişine kadar AutoDrive’ın götürmesine izin veriyorum, orada kontrolü kendim devralıyor, tarlayı işliyor ve ardından AutoDrive’ı yolda yeniden etkinleştiriyorum.
Bu nedenle bazı tarla girişleri tek yönlü yollar olarak tasarlanmıştır.
Bu yüzden tavsiyem şudur:
Tarladaki çalışmayı tamamladıktan sonra tekrar yola çıkın ve AutoDrive’ı yalnızca orada etkinleştirin. Bazen sistem biraz şaşırabiliyor ve AutoDrive yanlış yol noktasını seçebiliyor. Geliştirici modunu etkinleştirip çevreyi kontrol etmeyi deneyin.
Dar tarla girişleri
Bilk üzerindeki bazı tarla girişleri oldukça dardır. Bu nedenle daha büyük araçlar için hedef noktalarını bazen araç yana veya tarlanın enine duracak şekilde ayarladım.
Bu bir hata değildir; AutoDrive’ın büyük bir römorkla yeterli alanın bulunmadığı bölgelere girmeye çalışmasını önlemek amacıyla yapılmıştır.
Bir tarlaya giden birden fazla erişim yolu
Birçok tarlanın iki veya daha fazla olası girişi vardır.
Çoğu durumda, en uygun konumda olduğunu düşündüğüm girişle sınırlı kaldım. Ancak bazı büyük tarlalar veya özel yerel koşullar için ek erişim noktaları ekledim.
Bu rotaların bazıları ormanların içinden veya daha küçük tali yollar boyunca ilerliyor. Bu erişim yollarından bazıları, rota ağına eklemeyecek kadar güzel veya ilginçti.
Satış noktaları ve üretim tesisleri
Bazı satış noktalarında ve üretim tesislerinde de alan oldukça sınırlıdır.
Referans araç kombinasyonumla güvenli bir otomatik giriş ve çıkış pratikte mümkün olmadığında, ilgili alanın önüne veya üzerine bir hedef noktası yerleştirdim.
Bazı durumlarda boşaltma işleminden sonra alandan geri geri çıkmak gerekir. Biyokütle enerji santrali buna bir örnektir.
Daha küçük bir traktör-römork kombinasyonuyla — örneğin yaklaşık 29 m³ hacimli Kröger römorklu bir John Deere 6820 ile — bazı bölümlerde ileri yönde ilerlemek mümkün olmalıdır. Ancak küçük kombinasyonlar için ayrı bir rota oluşturmadım.
Rota testi
Tamamlandıktan sonra rota ağının tamamını bir kez daha ayrıntılı şekilde sürdüm.
Bunu yaparken, mümkün olduğunca çok yol bölümü kombinasyonunu test etmek amacıyla, normal oynanışta pek anlamlı olmayan veya oldukça sıra dışı bazı rotaları özellikle seçtim.
Özellikle şu hataları bulmayı amaçladım:
rotadaki bağlantısız noktalar
yanlış ayarlanmış sürüş yönleri
sorunlu kavşaklar
çarpışmalar
uygunsuz virajlar
ulaşılamayan hedefler
rota ağındaki diğer hatalar
Mevcut haliyle ağ tamamen işlevsel olmalıdır.
Haritadaki trafik işaretlerinin ve benzer nesnelerin çoğunda çarpışma algılama özelliği yoktur. Bu nedenle haritayı oluştururken bunları büyük ölçüde göz ardı ettim ve rotayı buna göre düzenledim.
Buna rağmen çarpışmalar, bağlantısız noktalar, yanlış yönler, sorunlu hedefler veya başka hatalar keşfederseniz, etkilenen bölgeyi mümkün olduğunca kesin şekilde belirten yapıcı bir yorum bırakmanızı rica ederim.
 Autodrive
 BILK