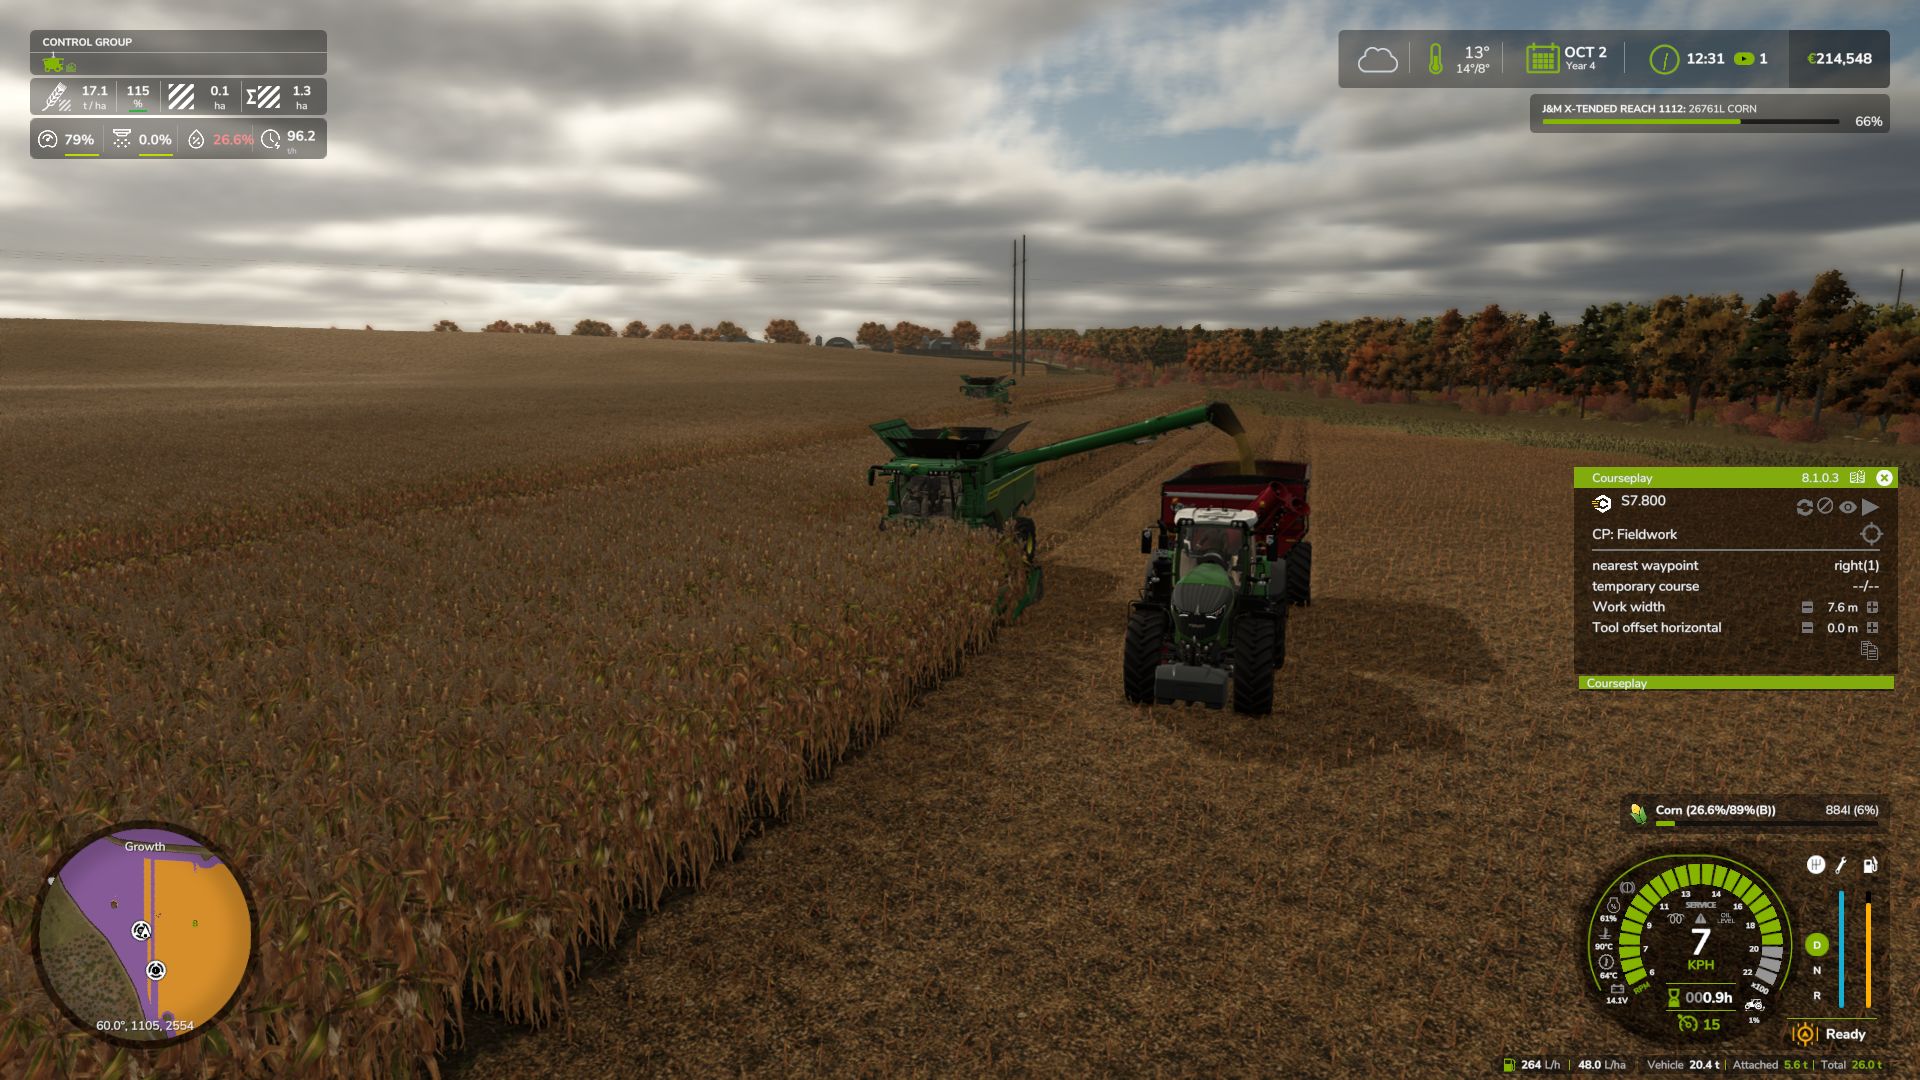
Courseplay: Unload Me stelt Courseplay-losstractoren in staat om maaidorsers die handmatig door de speler worden bestuurd automatisch te volgen, hun snelheid aan te passen en ze tijdens het rijden te lossen.
Functies:
Los door de speler bestuurde maaidorsers tijdens het rijden, zonder Courseplay-AI voor de maaidorser in te huren.
De losstractor past automatisch zijn snelheid aan die van de maaidorser aan en lijnt de aanhanger onder de lospijp uit.
Door de lospijp van de maaidorser uit te klappen, wordt automatisch de dichtstbijzijnde inactieve Courseplay-tractor opgeroepen.
Het inklappen van de pijp fungeert als een wegstuurcommando: de tractor stuurt veilig weg en vertrekt.
Als je na het oproepen begint te rijden terwijl de tractor stilstond, blijft hij niet achter; hij achtervolgt de maaidorser en haalt hem in.
Rechter Shift + U: roept handmatig de dichtstbijzijnde losstractor op wanneer nodig.
Rechter Shift + I: schakelt het voortijdig automatisch oproepen in of uit wanneer de tank 80% capaciteit bereikt.
Vereist Courseplay voor FS25. Auteur: exekx GitHub: https://github.com/exekx/FS25_CourseplayPlayerUnload
Problemen / bugtracker: https://github.com/exekx/FS25_CourseplayPlayerUnload/issues
Selectie en aansturing van losvoertuigen over grote afstand
- Uitgebreide zoekradius (tot 4000 meter) voor naadloze aansturing van losvoertuigen op enorme 4x- en 16x-kaarten.
- Intelligente puntentelling voor potentiële losvoertuigen toegevoegd, waarbij tractoren die het actieve veld al bedienen voorrang krijgen.
- Weging van vulniveau bij tractorselectie toegevoegd: lege of gedeeltelijk geladen wagens krijgen de voorkeur boven bijna volle aanhangers.
- Ondersteuning toegevoegd voor het aansturen van losvoertuigen in wachtende status (`WAITING_FOR_SOMETHING_TO_DO` en `IDLE`).
Detectie van oogstmachines en filtering van aanhangers
- Strikte verificatie van oogstmachine-objecten (`isHarvesterObject`) toegevoegd om foutieve toewijzingen te voorkomen.
- Foutieve herkenning van aanhangers en overlaadwagens verholpen: graanwagens, kuilvoerwagens en mesttanks worden niet langer aangezien voor oogstmachines.
- Behoud van speciale ondersteuning voor getrokken wortel- en hakselmachines met snij-inrichtingen en lospijpen.
- Validatie van hiërarchie voor dragers en modulaire werktuigen toegevoegd voor complexe configuraties.
Gebogen zwaden en dynamische padvolging
- Tolerantie voor uitlijningshoek verruimd tot 60 graden om te voorkomen dat losvoertuigen afhaken in scherpe bochten of bij gebogen veldgrenzen.
- Toleranties voor zijdelingse afwijking vergroot tot 6 meter voor soepele padvolging naast de machine op oneffen terrein.
- Nabijheidscontrole (< 30 m) toegevoegd in de naderingsfase, voorafgaand aan de actieve losmodus.
- Verbeterde dynamische vooruitblik (lookahead) op basis van de realtime rijrichting en het gebogen pad van de maaidorser.
Bediening van lospijp en levenscyclus van losvoertuig
- Slimme logica voor het annuleren bij inklappen van de pijp: opdrachten voor tractoren die al onderweg zijn op het veld worden niet langer geannuleerd voordat ze de machine bereiken.
- Annulering vindt nu pas plaats na daadwerkelijk lossen of wanneer de pijp wordt ingeklapt na eerder te zijn uitgeklapt voor het lossen.
- Automatische vrijgave van het losvoertuig toegevoegd wanneer de speler langer dan 20 seconden uit een hakselaar stapt.
- Correcte reset van de status bij vertrek van de tractor gewaarborgd om verouderde toewijzingsblokkeringen te voorkomen.
Afhandeling van bochten bij hakselaars
- Correctie van de 'hook'-argumenten voor Courseplay's `startChopperTurn` om fouten bij het aanroepen van de methode te voorkomen. - Open-loop stuurroutines verwijderd om onregelmatige wielbewegingen en trillingen van de tractor tijdens het draaien te elimineren.
- Correcte wachtpositie aan het einde van de werkgang hersteld: tractoren stoppen netjes op hun plek aan het einde van de werkgang, waardoor de oogstmachine 100% vrije draairuimte heeft.
- Soepele snelheidsafstemming en dynamische volgafstand (achterwaarts) verfijnd voor wanneer de oogstmachine de nieuwe rij ingaat.
Stabiliteit en beveiliging tegen crashes
- Recursieve opschoonroutine toegevoegd die verwijderde, verkochte of geresette voertuigen uit de actieve volgtabellen verwijdert.
- Controles op het bestaan van entiteiten en geldige knooppunten (`isValidNode`, `entityExists`) toegevoegd voorafgaand aan alle ruimtelijke berekeningen.
- Controles voor botsingspreventie ondergebracht in beveiligde aanroepen (`pcall`) om fouten door deling door nul en crashes door 'nil'-referenties te voorkomen.
- Veiligheidscontroles toegevoegd voor invoeractie-toewijzingen wanneer tabellen voor voertuigen of aanroepende objecten niet zijn geïnitialiseerd.
- Wachten op de wendakker en ruimte vrijhouden: los-tractoren stoppen tijdens het keren van de maaidorser netjes op hun plaats aan het einde van de zwad, zodat 100% van de wendakker volledig vrij blijft voor de maaidorser om zonder botsingen of opstoppingen te manoeuvreren.
- Diepgaande multifactor-detectie van keren: detecteert keren op de wendakker dynamisch aan de hand van verschillende fysieke parameters: opgetilde toestand van maaibord/pick-up (getIsLowered), actieve gewasstroom door de invoerslots (loadingDelaySlots, isChopperFilling, isDischarging), maximale stuurhoek, giersnelheid en achteruitrijden.
- Directe voltooiing van het keren en naadloos volgen: zodra de speler het maaibord op de nieuwe rij laat zakken of de besturing centreert, eindigt de keerstatus direct zonder vertraging. De los-tractor sluit soepel weer aan bij de maaidorser met de keersnelheid, zonder te bevriezen of vast te lopen bij tegengestelde rijrichtingen.
- Selectie van de zijde van zwad en wiers: bij het opnemen van zwaden met pick-ups houden los-tractoren intelligent de naderingszijde aan of respecteren ze de handmatige Courseplay-offset (+X links, -X rechts).
- Courseplay-veiligheidsbeveiligingen voor hakselaarbochten: onderschept de interne keerstatussen van Courseplay’s hakselaar (startChopperTurn, handleChopper180Turn, handleChopperHeadlandTurn), zodat los-tractoren nooit vast komen te zitten bij het zoeken naar niet-bestaande AI-veldwerkroutepunten (tijdelijke route --/--).
- Veiligheidsbeveiliging tegen een GIANTS-enginebug: bevat een enginepatch die herhaalde LUA-consolefouten (AIVehicleUtil.lua:337: attempt to index nil with 'getAttachedImplements') voorkomt wanneer los-tractoren aanhangers of werktuigen zonder achterste trekhaak trekken (bijv. Krampe SB 30/60).
- Veilige afstand achter de hakselaar: los-tractoren houden een veilige afstand van 5 m achter de cabine van de hakselaar aan, direct onder de uitwerppijp.
- Dynamische zijdelingse afstand: de route van de losser past zich nu dynamisch aan de breedte van elke aangekoppelde maaier/header aan (van kleine headers van 4 m tot enorme maaiers van 15,2 m en meer). Zo blijft er een veilige afstand tot brede headers en wordt de trailer tegelijk precies onder de lossingspijp gecentreerd.
- Oplossing voor keren op de kopakker: lossers rijden uitsluitend achter de maaidorser langs, waardoor elk risico wordt geëlimineerd dat ze tijdens het keren vóór de header uit rijden.
- Directe handmatige oproep (Rechter Shift + U): stuurt al toegewezen lossers opnieuw naar de bijgewerkte positie van je machine na het keren aan de veldrand.
- Realistische afstand bij nadering van achteren: lossertractoren houden tijdens het naderen een comfortabele veiligheidsafstand van 5–7 m achter de achterbumper van de maaidorser aan, in plaats van er vlak achter te rijden.
- Afstelling van het botsingssysteem: foutieve stops door botsingen met de maaidorser van de speler en brede headers zijn verholpen.
- Compatibiliteit met Courseplay-offset: volledige integratie met de in-game-instelling van Courseplay "Combine offset X/Z" voor nauwkeurige handmatige aanpassingen.
- Volledige ondersteuning voor NEXAT en Modular Carrier (NexCo-module): Volledige compatibiliteit toegevoegd voor breedspoordragers met lospijpen aan de rechterkant. De berekeningen voor de pijpverschuiving zijn gecorrigeerd, zodat de aanhanger direct onder de uitloop wordt uitgelijnd zonder achter te blijven.
- Botsingspreventie en soepel parallel naderen: Scherpe stuurbewegingen richting de maaidorser zijn geëlimineerd. Lossers naderen de machine nu soepel en strikt parallel (maximale convergentiehoek van 4°), met een gegarandeerde veilige afstand tot rupsbanden, wielen en de cabine.
- Nauwkeurige uitlijning bij stilstand: Wanneer een maaidorser met een volle tank stopt, rijdt de losser precies onder de uitloop en komt volledig tot stilstand, zonder vooruit te kruipen of naar de maaidorser af te drijven.
- Bugfixes en verbeteringen: De Lua-fout “attempt to call missing method getAIDirectionNode” bij voertuigen zonder AI-specialisatie is opgelost. De architectuur van de referentieknooppunten is uniform gemaakt voor 100% stabiele tracking op standaardmaaidorsers, hakselaars en aangekoppelde werktuigen.
 CoursePlay